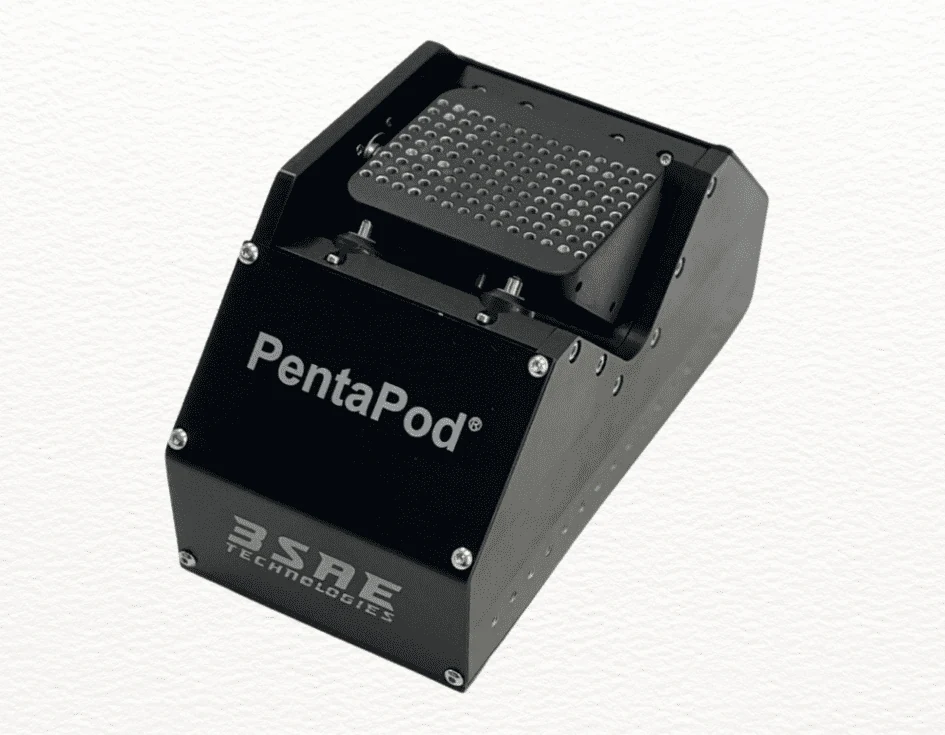
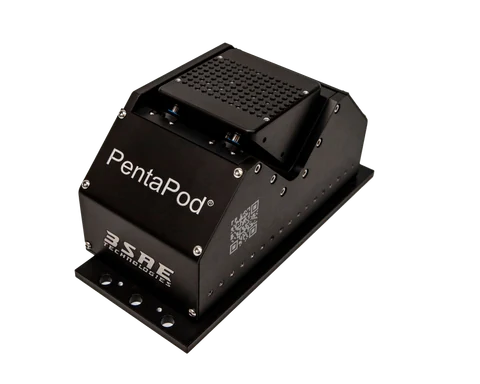
Pozycjoner 3SAE PentaPod — czarna obudowa z perforowaną platformą montażową na górze 6 osi · sterownik w obudowie

3SAE PentaPod®

Wieloosiowy pozycjoner do wyrównywania układów fotonicznych

PentaPod to pozycjoner o kinematyce równoległej z 6 stopniami swobody (XYZ + trzy obroty). Sterownik jest wbudowany w obudowę — bez osobnej szafy sterującej. Wersja PPD-01-0130 oferuje dodatkowo Ethernet z PoE i dwa analogowe wejścia pomiarowe. Projektowany do testów i montażu układów fotoniki krzemowej, sprawdza się zarówno w laboratorium, jak i na linii produkcyjnej.

  • 6 osi z programowalnym, wirtualnym punktem obrotu.
  • Wbudowane, wielokanałowe procedury skanowania i wyrównania.
  • Powtarzalność sprzężenia ±0,02 dB (typ.).
  • Zintegrowany sterownik bez wentylatora — gotowy do clean roomu.
  • MTBF 20 000 h, wymiana aktuatora w ok. 20 min.
Pozycjoner 6DOF

Sześć osi w jednym, kompaktowym module

Trzy przesuwy (X, Y, Z) i trzy obroty (θX, θY, θZ). Punkt obrotu jest wirtualny — ustawiasz go programowo w zakresie do 8 m w osiach X, Y i Z.

Film: „Scaling Solved: The 3SAE PentaPod® Multi-Axis Positioner”, źródło: kanał producenta 3SAE Technologies na YouTube.

Przesuw wzdłuż osi X

Zakres ruchu (niezależny)
+3,0 / −6,0 mm
Najmniejszy krok
0,05 µm
Prędkość maks.
3,6 mm/s
Powtarzalność jednokierunkowa
0,2 µm
Powtarzalność dwukierunkowa
0,5 µm

Wartości z karty katalogowej 3SAE. Obciążenie wyśrodkowane do 2 kg, sztywność 24 N/µm.

Kinematyka równoległa

Precyzja laboratorium, odporność linii produkcyjnej

PentaPod to fotoniczny mikrorobot do wyrównywania, a nie klasyczny stos stolików ani heksapod. Opatentowana konstrukcja o kinematyce równoległej eliminuje 24 zestawy łożysk obrotowych typowych heksapodów (platform Stewarta). Efekt: wysoka sztywność, krótkie wygaszanie drgań i małe przesłuchy między osiami.

Technologię opracowano w 2016 roku; od 2019 roku pracuje w spawarce PentaPod Fusion Splicer i od lat jest używana w produkcji wielkoseryjnej.

  • testy na płytce (wafer probing)
  • testy chipów
  • sortowanie (binning)
  • montaż układów fotoniki krzemowej
PentaPod na płycie montażowej — widok z boku na obudowę i platformę
Platforma z siatką otworów gwintowanych M3
01

Szybkie, automatyczne wyrównanie

Wbudowane algorytmy skanowania i optymalizacji, wielokanałowo i jednocześnie dla wejść i wyjść. Konfiguracja dla dowolnej orientacji osi optycznej (sprzęgacze dyfrakcyjne, krawędziowe). Śledzenie w czasie rzeczywistym kompensuje naprężenia termiczne i skurcz przy utwardzaniu.
02

Sterownik w obudowie

Zintegrowany sterownik bez wentylatora nie zajmuje miejsca w szafie elektroniki. Jeden kabel (USB-C lub Ethernet) zamiast wiązki przewodów — brak zakłóceń EMI z okablowania i prostsza integracja ze stanowiskiem.

03

Gotowy do clean roomu

Bez wentylatorów i omiatających kabli, które roznoszą cząstki. Podstawa 197 cm² oszczędza drogą powierzchnię fabryki. Komendy ASCII niezależne od platformy ułatwiają programowanie i utrzymanie.

04

Stabilność i bezpieczeństwo

Napędy krokowe nie wymagają strojenia serwa i nie reagują na zmianę obciążenia — brak ryzyka oscylacji i niekontrolowanego ruchu. Funkcja Intelligent Initialization™ zapobiega niebezpiecznym ruchom długich uchwytów.

Pozycjonery PentaPod pracują też w spawarce 3SAE PFS.

Wyniki pomiarów, nie symulacji

Parametry, od których zależą wydajność i czas pracy stanowiska.

±0,02dBpowtarzalność sprzężenia (typ., w pełni losowa)
20 000hMTBF — średni czas między awariami
20minMTTR — wymiana aktuatora, zwykle na miejscu
24N/µmsztywność
0,05µmnajmniejszy krok w osiach X, Y, Z
21swyrównanie w losowym oknie 50 µm (65 s dla 100 µm)

Specyfikacja techniczna

Zakres ruchu

Stopnie swobody
6 (X, Y, Z, θX, θY, θZ)
Zakres X
+3,0 / −6,0 mm
Zakres Y, Z
±6,0 mm
Zakres θX, θY, θZ
±100 mrad
Wirtualny punkt obrotu
programowalny, w zakresie 8 m w osiach X, Y, Z

Rozdzielczość i powtarzalność

Najmniejszy krok X, Y, Z
0,05 µm
Najmniejszy krok θX, θZ / θY
1,7 µrad / 3,4 µrad
Powtarzalność jednokier. X, Y / Z
0,2 µm / 0,3 µm
Powtarzalność jednokier. θX, θY, θZ
10 µrad
Powtarzalność dwukier. X, Z / Y
0,5 µm / 1 µm
Powtarzalność dwukier. θX, θZ / θY
20 µrad / 40 µrad

Dynamika i obciążenie

Prędkość maks. X, Z / Y
3,6 mm/s / 2,4 mm/s
Prędkość maks. θX, θZ / θY
78 mrad/s / 117 mrad/s
Obciążenie (wyśrodkowane)
2000 g
Sztywność
24 N/µm
Napęd
krokowy

Wyrównanie optyczne

Powtarzalność sprzężenia
±0,02 dB typ. (w pełni losowa)
Czas wyrównania, losowe okno 50 µm
21 s
Czas wyrównania, losowe okno 100 µm
65 s
Optymalizacja
wielokanałowa, jednoczesna dla wejść i wyjść
Śledzenie
w czasie rzeczywistym, na żądanie

Sterownik i komunikacja

Sterownik
zintegrowany, bez wentylatora
Wejście fotoprądu (PPD-01-0130)
50 Ω (SMB), próbkowanie 2 kHz, pasmo analogowe 20 kHz
Wzmacniacz
zintegrowany TIA, odpowiedź logarytmiczna 7 dekad
Interfejsy
USB-C; Ethernet z PoE (wersja USB & Ethernet); EtherCAT opcjonalnie
Oprogramowanie
GUI, komendy ASCII niezależne od platformy, biblioteki; kod źródłowy LabVIEW dostępny u producenta

Konstrukcja i niezawodność

Wymiary (szer. × gł. × wys.)
215,0 × 91,7 × 101,5 mm
Masa
ok. 2 kg
Powierzchnia podstawy
197 cm²
Zasilanie
18 V DC, 4 A
MTBF / MTTR
20 000 h / 20 min
PPD-01-0125

PentaPod® (6 osi) — USB

Platforma z siatką otworów gwintowanych M3, oprogramowanie sterujące, kabel USB typu A/C, zasilacz, instrukcja w wersji elektronicznej, 1 rok gwarancji producenta (części i robocizna).

PPD-01-0130

PentaPod® (6 osi) — USB & Ethernet

Jak wyżej oraz zintegrowany interfejs Ethernet z PoE i dwa kanały wejść analogowych.

Źródło: karta katalogowa 3SAE PentaPod (PDF, EN) i strona produktu 3SAE Technologies. Specyfikacja może ulec zmianie bez uprzedzenia.

PentaPod a heksapod

Obie konstrukcje zapewniają 6 osi i wirtualny punkt obrotu. Poniższe porównanie przedstawia deklaracje 3SAE; cechy heksapodów zależą od modelu i konfiguracji.

CechaPentaPod®Heksapody (platforma Stewarta)
Skanowanie i wyrównaniewbudowanezależnie od modelu
Sterownikzintegrowanyczęsto osobny; zależnie od modelu
Okablowaniepojedynczy USB-C lub Ethernetzależnie od modelu i sterownika
Wentylatorbrakzależnie od modelu sterownika
Strojenieniewymaganeprzy zmianie aplikacji lub obciążenia
Oscylacje i niekontrolowany ruchwedług 3SAE: wyeliminowane przez konstrukcjęzależnie od napędu i sterowania
Serwis na miejscutakzazwyczaj nie
MTBF> 20 000 hrzadko podawany
Montaż odwróconytaktak (niektóre modele)

Źródło: zestawienie 3SAE „PentaPod®/OctaPod™ vs. Hexapod” (PDF, EN).

Najczęstsze pytania

Czym PentaPod różni się od klasycznego pozycjonera wieloosiowego?

To przemysłowy mikrorobot do wyrównywania układów fotonicznych, a nie konwencjonalny stos stolików ani heksapod. Jest kompaktowy, przystosowany do clean roomu i ma wbudowane procedury wyrównania.

Od kiedy technologia PentaPod jest stosowana?

Technologię opracowano w 2016 roku, a w 2019 roku zintegrowano ją ze spawarką PentaPod Fusion Splicer. Według producenta technologia jest wykorzystywana w produkcji wielkoseryjnej na całym świecie.

Czy PentaPod współpracuje z innymi urządzeniami 3SAE?

PentaPod można wykorzystać w stanowiskach z urządzeniami 3SAE. Dobór uchwytów, interfejsów i konfiguracji zależy od konkretnej aplikacji; zgodność z wybraną spawarką lub systemem przygotowania włókien wymaga potwierdzenia przed zamówieniem.

Ile trwa wymiana aktuatora?

Około 20 minut. Zwykle nie wymaga wysyłki do producenta — większość napraw można wykonać na miejscu.

Czy PentaPod można dostosować do integracji OEM?

Tak. Zespół inżynierów 3SAE przygotowuje rozwiązania integracyjne dla producentów OEM i placówek badawczych. Pomożemy przekazać wymagania stanowiska i dobrać wersję.

Pobierz materiały kliknij aby rozwinąć

3SAE PentaPod — karta katalogowa (PDF, EN)

Zainteresowany produktem?

Skontaktuj się z nami, aby uzyskać szczegółową ofertę i doradztwo techniczne.

Podobne produkty

Breadboardy i elementy bazoweFotonika i R&D

Fotonika i R&DOptoTest (Santec)

Analizatory widma (OSA)Fotonika i R&DMierniki i SpawarkiOSA

Zapytaj o produkt

Produkt: 3SAE PentaPod